
Maison / Nouvelles / Actualités de l'industrie / Moteurs à engrenages CC sans balais 24 V, 48 V ou 220 V : choisir la bonne tension


 langue
Industrie des applications
Agv

Robots automatisés

coupure laser

Tri logistique
Station photovoltaïque

Dispositifs médicaux
Moteurs à engrenages CC sans balais 24 V, 48 V ou 220 V : choisir la bonne tension
Un intégrateur AGV nous a récemment demandé de faire fonctionner un motoréducteur DC sans balais de 200 W à partir d'un bus 24 V car le véhicule disposait déjà d'une batterie 24 V. Le moteur a fonctionné, mais le câble menant à la roue motrice arrière avait besoin d'une section transversale de 2,5 mm2 et les pertes du contrôleur ont dépassé 12 W. La resélection du même moteur pour un enroulement de 48 V a réduit le courant de 8,3 A à 4,2 A, a permis un câble de 1,0 mm2 et a réduit la chaleur que le boîtier de commande devait dissiper d'environ 60 %. Cette seule décision a modifié le coût du faisceau de câbles, la taille du boîtier et la main-d'œuvre d'assemblage.
Choisir entre des motoréducteurs DC sans balais 24 V, 48 V et 220 V n'est donc jamais un détail de dernière minute. La classe de tension détermine l'enroulement du moteur, le contrôleur, les fusibles, les sections de câbles, le chemin de certification de sécurité et l'architecture de puissance autour du motoréducteur. Ce guide explique ce que chaque tension change réellement dans un système d'automatisation réel et quand chacune constitue le bon choix technique.
Pourquoi la tension est la première décision, pas la dernière
La tension est une décision au niveau du système, car chaque watt de puissance mécanique doit traverser l'enroulement du moteur, le câble, les connecteurs et l'étage de puissance du contrôleur sous forme de courant électrique. Pour la même sortie, le courant du bus diminue à mesure que la tension augmente : un motoréducteur de 200 W consomme 8,3 A à 24 V, 4,2 A à 48 V et seulement 0,91 A à 220 V. Les pertes de cuivre et de semi-conducteurs étant proportionnelles au carré du courant, un système 48 V dissipe environ un quart de la perte de câble d'un système 24 V, et un système 220 V réduit cette perte d'environ deux ordres de grandeur.
Définition de base. Un motoréducteur à courant continu sans balais est un moteur synchrone à aimant permanent avec une boîte de vitesses intégrée, entraîné par un contrôleur électronique qui commute les phases d'enroulement. L'enroulement est conçu pour une tension de bus CC spécifique, et le contrôleur, les câbles, les connecteurs et la protection doivent tous être adaptés à cette même tension nominale.
Une tension plus élevée modifie également les décisions non électriques. Les normes des contacteurs, des fusibles, des circuits d'arrêt d'urgence, des terminaisons de blindage et des connecteurs à sécurité tactile changent tous lorsque le bus CC dépasse le seuil de très basse tension de sécurité (SELV) de 60 V. Si vous êtes encore en train de choisir entre des architectures brossées et sans balais, notre comparaison pratique des moteurs à courant continu avec et sans balais couvre en détail les compromis en matière d'efficacité et de maintenance.
Moteurs à engrenages CC sans balais 24 V : mobilité de la batterie à faible consommation
24 V est la bonne tension lorsque le motoréducteur CC sans balais doit fonctionner à partir d'une batterie ou d'une alimentation basse tension régulée et que la puissance continue reste inférieure à environ 200 W.
Un moteur 24 V se trouve à l'intérieur de la limite SELV, de sorte que le bus CC ne présente pas de risque de choc électrique et que le câblage peut être traité comme un appareil électronique basse tension. C'est pourquoi le 24 V apparaît dans les lits d'hôpitaux, les chariots médicaux, les actionneurs linéaires électriques, l'automatisation des meubles et les petits convoyeurs d'emballage, où les opérateurs ou les patients peuvent toucher le système.
Le compromis apparaît à une puissance plus élevée. Entre 150 et 200 W, un bus de 8 A nécessite des MOSFET à faible résistance, des câbles étanches de 2,5 mm2 et des connecteurs conçus pour un courant soutenu. Le moteur est enroulé avec un fil plus épais, ce qui limite le nombre de tours et rend l'unité plus sensible au temps mort du contrôleur et à la résistance de phase.
- Matériel hospitalier et de soins : lits, ascenseurs, lève-personnes
- Convoyeurs légers et portes de tri dans les gares colis
- Vannes électriques, amortisseurs et petites platines
- Équipements de laboratoire et alimentaires en milieu humide
 Moteur à engrenages sans balais 24 V pour l'automatisation basse tension Ce moteur 24 V convient aux systèmes fonctionnant en dessous du seuil SELV, offrant un couple de 25 à 400 W et 0,08 N·m. Il s'adapte aux équipements compacts où 48 V n'est pas requis, mais notez que les besoins en puissance plus élevée exigent un câblage et des MOSFET robustes. Voir le produit →
Moteurs à engrenages CC sans balais 48 V : le point idéal pour l'AGV et la logistique
Le 48 V est le point idéal pour la robotique alimentée par batterie, car il reste en dessous du plafond SELV de 60 V tout en fournissant environ deux fois la densité de puissance utilisable d'un bus 24 V.
Les AGV et les plates-formes de robots mobiles autonomes migrent des bus 24 V vers des bus 48 V depuis cinq ans. Un variateur AGV de 400 W n'a besoin que de 8,3 A à 48 V, soit exactement le courant consommé par un système 24 V pour la moitié de la puissance. Le même câble, les mêmes connecteurs et le même étage de puissance du contrôleur supportent donc deux fois le couple. Les colonnes élévatrices pour robots d'entrepôt utilisent généralement des unités 48 V de 250 W à 1 100 W, alors qu'un bus 24 V nécessiterait des jeux de barres surdimensionnés ou des fils parallèles.
Le 48 V est également compatible avec les modules de batterie de télécommunications standard, les pilotes contrôlés par CAN et les packs de lithium disponibles dans le commerce. Le processus d'approbation de sécurité reste le même que pour le 24 V, de sorte que les exigences en matière de CEM et de protection contre les contacts restent gérables.
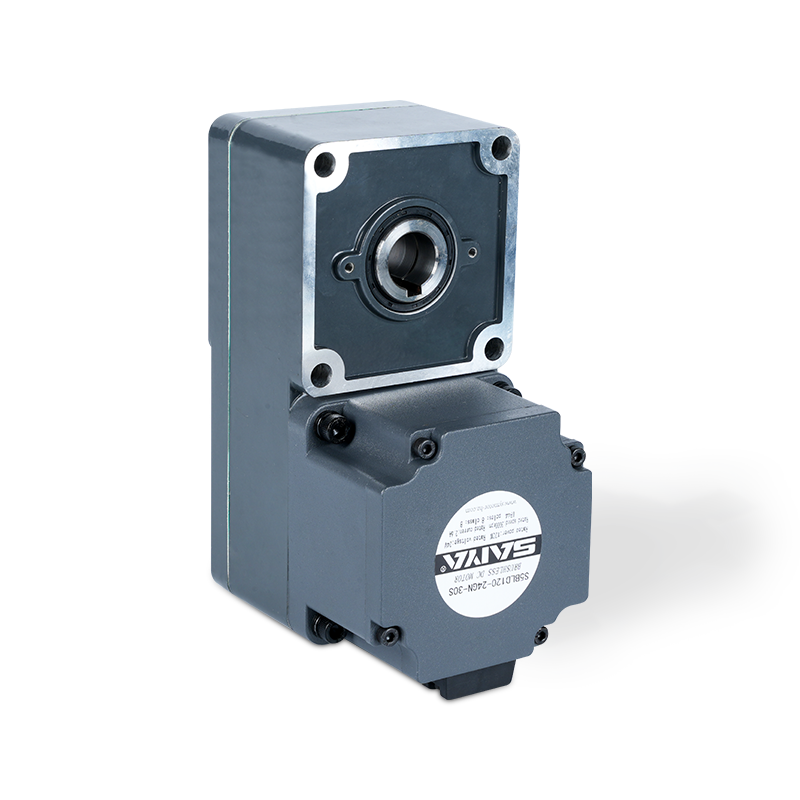 Moteur à engrenages sans balais 48 V pour la robotique alimentée par batterie Conçu pour le sweet spot de 48 V, ce moteur délivre de 25 à 400 W avec un couple allant jusqu'à 1,27 N·m. Il s'intègre aux batteries de télécommunications et aux pilotes CAN, ce qui en fait un choix pratique pour les robots mobiles et l'automatisation. Voir le produit →
Moteurs à engrenages CC sans balais 220 V : sortie industrielle alimentée par le secteur
Le 220 V est le bon choix pour les équipements fixes connectés au secteur, où la puissance doit dépasser plusieurs centaines de watts et où les câbles surdimensionnés ne sont pas acceptables.
Un motoréducteur sans balais de 220 V est entraîné par un contrôleur qui redresse le 220 V CA vers un bus d'environ 310 V CC, puis commute l'enroulement. À 400 W, le courant du bus n'est que d'environ 1,8 A, ce qui permet d'alimenter plusieurs moteurs via des câbles blindés standard de 0,75 à 1,5 mm2 et les pertes dans les câbles deviennent négligeables sur les longs bâtis de machines. Les convoyeurs de transformation alimentaire, les machines d'emballage, les entraînements textiles et les systèmes de tri en entrepôt préfèrent les unités 220 V précisément pour cette raison.
Le coût du 220 V dépend de la complexité du système et de la discipline d’installation. Le contrôleur a besoin d'un filtre EMI, d'une mise à la terre appropriée et d'une isolation entre l'étage de puissance et la logique de contrôle. La protection contre les contacts et les lignes de fuite suivent les règles de tension secteur, c'est pourquoi un électricien qualifié doit connecter l'unité. Pour un constructeur d'équipements, le métier est simple : une tension plus élevée permet d'obtenir un couple continu plus élevé, un cuivre plus petit et une charge thermique plus faible, en échange d'exigences de câblage plus strictes.
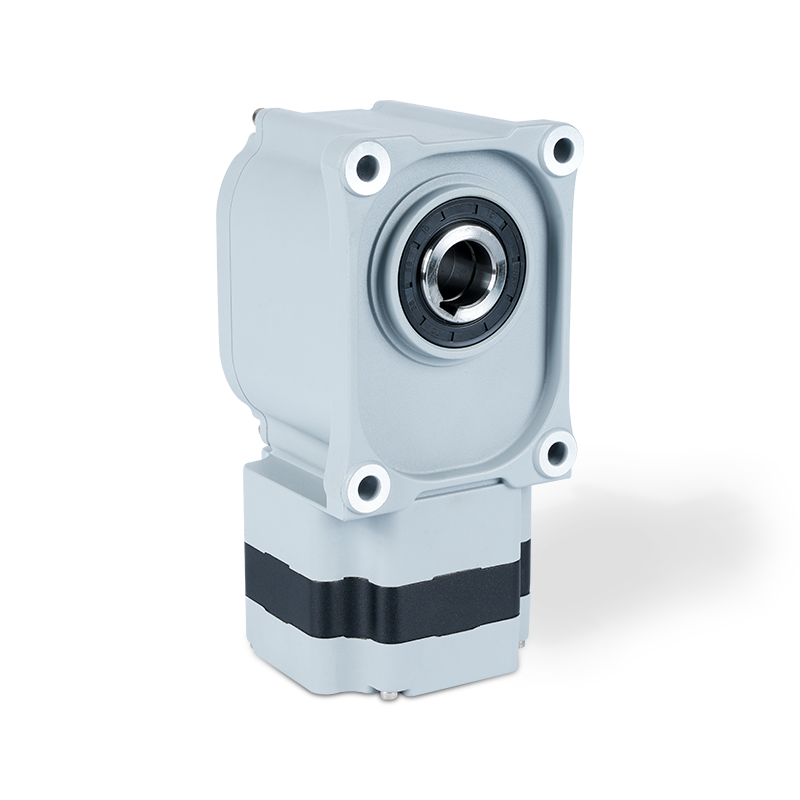 Moteur à engrenages sans balais 220-230 V AC pour équipement fixe Ce moteur à tension secteur fournit 10 à 400 W avec un couple allant jusqu'à 1,5 N·m, idéal pour les machines stationnaires nécessitant une puissance continue plus élevée. Cela nécessite un filtrage EMI approprié et une installation qualifiée, troquant la complexité du câblage contre des performances. Voir le produit →
Comparaison côte à côte : moteurs à engrenages CC sans balais 24 V, 48 V et 220 V
La décision devient concrète lorsque les trois classes de tension sont placées sur le même tableau avec les paramètres qui affectent la conception d'un automatisme.
| Paramètre de conception | Système 24V | Système 48V | Système 220V |
| Plage de puissance typique | 6 W à 200 W | 50 W à 400 W, plus élevé avec des entraînements parallèles | 100 W à 3 000 W et plus |
| Courant à une sortie de 200 W | 8,3 A | 4.2A | 0,91 A |
| Classe de sécurité | SELV, en dessous de 60 V DC | SELV, en dessous de 60 V DC | Tension secteur, mise à la terre et protection contre les contacts nécessaires |
| Câble à 200 W | 2,5 mm2 recommandé | 1,0 mm2 | 0,5 à 0,75 mm2 |
| Complexité du contrôleur | Pilotes simples de 12 à 24 V | Pilotes CAN ou bus de terrain industriels | Filtre CEM, PFC, isolation requise |
| Fonctionnement sur batterie | Natif | Natif | Nécessite une batterie et un onduleur |
Comment sélectionner la bonne tension pour votre système de moteur à engrenages CC sans balais
Sélectionnez la tension en travaillant à rebours à partir du profil de charge, de la source d'alimentation et des contraintes de câblage physique, dans cet ordre.
- Classez la source d’alimentation : prise secteur fixe, batterie intégrée ou bus de véhicule partagé. Cela réduit immédiatement les tensions candidates.
- Estimez la puissance continue dans le pire des cas à partir du couple et de la vitesse, y compris un facteur de service pour les charges de choc, au lieu d'utiliser la valeur nominale du moteur.
- Divisez l'alimentation par chaque tension candidate pour trouver le courant du bus, puis vérifiez la chute de tension sur la longueur réelle du câble. Ne laissez pas plus de 3 à 5 pour cent de baisse à pleine charge.
- Vérifiez les signaux de commande dont vous avez besoin : bus de terrain, activation, freinage et retour de capteur. Les contrôleurs à haute tension ont tendance à les intégrer dans un seul connecteur.
- Vérifiez les exigences d'approbation et de sécurité pour le marché de destination, y compris les seuils SELV et les règles de câblage secteur.
Restez à 24 V ou 48 V lorsque
- La machine fonctionne sur batterie ou sur un bus CC basse tension.
- La puissance continue reste inférieure à 400 W.
- La sécurité tactile de l'opérateur et l'approbation SELV sont importantes.
- Le contrôleur doit être placé à proximité du moteur.
Passez à 220 V lorsque
- Une alimentation secteur fixe est disponible à proximité de la machine.
- La puissance continue dépasse 400 W.
- Les chemins de câbles sont longs et nécessitent de petites sections.
- Plusieurs moteurs partagent une armoire de commande.
Si vous avez déjà défini un cycle de service et un chemin de câble, envoyez le profil de charge à notre équipe d'ingénierie via le page de contact et nous vérifierons la tension, le rapport de transmission et le contrôleur avant de commander le premier prototype.
FAQ : moteurs à engrenages CC sans balais 24 V, 48 V ou 220 V
Puis-je faire fonctionner un motoréducteur CC sans balais 24 V sur une alimentation 48 V ?
Non. La surtension tire le moteur au-dessus de sa vitesse nominale, sature le circuit magnétique et peut détruire les MOSFET du contrôleur ou démagnétiser les aimants du rotor. Un enroulement et un contrôleur 24 V doivent être utilisés sur un bus 24 V, et la même règle s'applique aux systèmes 48 V et 220 V.
Un motoréducteur sans balais à haute tension est-il toujours plus efficace ?
L'efficacité du moteur est la plus élevée à proximité de la charge nominale, quelle que soit la tension, mais l'efficacité du système s'améliore à une tension plus élevée car les pertes I2R dans les câbles, les connecteurs et les commutateurs du contrôleur diminuent fortement. Un système 48 V surpassera généralement un système 24 V de même puissance une fois le câblage et les pertes thermiques inclus.
Quelle est la puissance pratique maximale pour un motoréducteur CC sans balais 24 V ?
La plupart des unités 24 V sont conçues pour une puissance continue d'environ 200 W. Au-dessus de ce niveau, le courant dépasse 10 A et le coût du refroidissement du contrôleur, des câbles lourds et des connecteurs augmente plus rapidement que le coût du passage à une conception 48 V ou 220 V.
Les motoréducteurs CC sans balais 220 V fonctionnent-ils directement à partir d'une prise secteur ?
Ils se connectent à une alimentation 220 V CA, mais le moteur lui-même est une machine à courant continu. Le contrôleur redresse l'entrée CA vers un bus CC proche de 310 V, puis commute l'enroulement. Installez toujours un contrôleur conçu pour une entrée 220 V/230 V CA avec une mise à la terre appropriée et des câbles moteur blindés.
Produits connexes
-
Ce moteur à engrenage AC à induction 6W est un petit moteur efficace, compact et fiable adapté à une large gamme d'applications industrielles et ménagères. Cadre Motor 60 mm x 60 mm, ce qui fa...
Voir les détails -

Le moteur de la gueule DC Brush 6W est conçu pour l'efficacité et la polyvalence, adaptés à diverses applications. Avec une taille de cadre compacte de 60 mm x 60 mm, il s'adapte parfaite...
Voir les détails -
Le moteur de vitesse DC Brush 10W Brush offre des performances et une adaptabilité élevées, pour une gamme d'applications industrielles et amateurs. Avec une taille de trame de 60 mm x 60 mm, ...
Voir les détails -

Le moteur d'engrenage sans balais 24 V est un moteur polyvalent et efficace conçu pour une gamme d'applications. Avec des dimensions allant de 60 mm x 60 mm à 104 mm x 104 mm, ce moteur p...
Voir les détails -

Le moteur à engrenage planétaire brossé de 32 mm est une solution compacte et efficace conçue pour diverses applications nécessitant un couple élevé et un contrôle précis. Avec un diamètre de 32 mm...
Voir les détails -
Le moteur à engrenage planétaire de 42 mm est un composant polyvalent et efficace largement utilisé dans diverses applications nécessitant un couple et un contrôle de vitesse précis. Avec un couran...
Voir les détails -

Le moteur à engrenage planétaire sans balais de 32 mm est une solution compacte haute performance idéale pour les applications nécessitant une efficacité et une fiabilité. Fonctionnant à une tensio...
Voir les détails -

Le moteur planétaire sans balais de 42 mm est un produit moteur à haute efficacité qui est largement utilisé dans divers scénarios nécessitant une transmission de précision. Le courant nominal de c...
Voir les détails -

Les boîtes de vitesses de la série SPE, gamme de taille de bride avec des modèles 40, 60, 80, 120 et 160, sont conçues pour fournir des solutions de transmission de puissance efficaces et robustes....
Voir les détails -
La série SPF est avec des brides de sortie carrée, pour s'adapter aux dimensions de 40 mm à 160 mm. Ces brides sont conçues pour exceller dans diverses applications industrielles, offrant des ...
Voir les détails -

Le moteur à engrenage planétaire brossé de 52 mm est une solution compacte et efficace conçue pour diverses applications nécessitant un couple élevé et un contrôle précis. Avec un diamètre de 52 mm...
Voir les détails -

Le moteur à engrenage planétaire de 62 mm est un composant polyvalent et efficace largement utilisé dans diverses applications nécessitant un couple et un contrôle de vitesse précis. Avec un couran...
Voir les détails
Coordonnées
- TEL: 0086-0571-86951513 / 86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Bureau: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Salle 2201, Wanyin Building, Hangzhou City, Province du Zhejiang
- Factory: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: N ° 35 Bâtiment, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Chine
Lien rapide
PRODUIT
Si vous êtes intéressé
Dans nos produits,
Veuillez nous consulter
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Fournisseurs de moteurs de réduction de vitesse personnalisés
