
Maison / Nouvelles / Actualités de l'industrie / Comment choisir le bon moteur à engrenages CC pour les applications alimentées par batterie


 langue
Industrie des applications
Agv

Robots automatisés

coupure laser

Tri logistique
Station photovoltaïque

Dispositifs médicaux
Comment choisir le bon moteur à engrenages CC pour les applications alimentées par batterie
Un véhicule à guidage automatique qui doit effectuer une journée de travail de huit heures sur un bloc de 48 V constitue un problème d'ingénierie différent de celui d'une pompe médicale portable qui fonctionne pendant quelques minutes par jour. Le choix du bon moteur à engrenages CC pour les applications alimentées par batterie détermine la durée de fonctionnement, la marge de décrochage et la durée de vie avant qu'un réglage logiciel puisse aider. Un motoréducteur à courant continu combine un moteur à courant continu à aimant permanent avec un réducteur intégré qui augmente le couple de sortie et réduit la vitesse de sortie selon un rapport fixe ; dans les équipements de batterie, la même conception est disponible en versions avec et sans balais sur des enroulements de 12 V, 24 V et 48 V.
Comment choisir d'abord le bon couple et la bonne vitesse du moteur à engrenages CC
Le couple et la vitesse de sortie définissent le moteur, pas la puissance catalogue. Mesurez la charge réellement déplacée par l'actionneur : le couple de fonctionnement au niveau de la roue ou de la broche, le couple de décollage au démarrage et la vitesse maximale dont la machine a besoin. Le rapport de boîte de vitesses relie ensuite ces valeurs à l'arbre du moteur. Lorsque la charge demande 12 Nm à 200 tr/min et que l'étage de réduction est de 10 : 1, le moteur doit maintenir 1,2 Nm à 2 000 tr/min, ce qui représente environ 250 W de puissance mécanique avant les pertes du contrôleur.
Ajoutez 15 à 20 % de marge à cette première estimation pour la résistance des enroulements, l'affaissement de la batterie et la friction de la boîte de vitesses. La règle pratique est P = T x n / 9,55, où P est la puissance mécanique en watts, T est le couple en Nm et n est la vitesse en tr/min. Pour un exemple concret avec différents cas de charge, consultez notre guide étape par étape sur le calcul du couple pour les motoréducteurs.
Faites correspondre l'enroulement du moteur à engrenages CC à la tension de la batterie
La tension de la batterie détermine quelles familles de moteurs sont éligibles avant le début de toute comparaison des performances. Un moteur enroulé pour 48 V fonctionnant sur un bloc de 24 V fournit environ un quart de la puissance nominale, car la puissance évolue avec le carré du rapport de tension. Fixez d'abord la tension du pack : 12 V pour les outils portables légers, 24 V pour les entraînements AGV compacts et les colonnes élévatrices, 48 V pour les plates-formes logistiques de plus grande puissance où les économies de courant sont les plus importantes.
| Architecture | Courant à 250 W | Familles de moteurs | Impact du câblage |
| 12 V | 20,8 A | Brossé 90-120 W | Conducteurs lourds, fusible 30 A |
| 24 V | 10,4 A | Brossé 90-250 W, BLDC | Câble standard, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W et plus | Conducteurs fins, charge rapide |
Chaque 250 W de charge continue coûte environ 5,2 A sur un bus de 48 V, 10,4 A sur un bus de 24 V et 20,8 A sur un bus de 12 V. Le câblage basse tension devient rapidement coûteux.
Une fois la tension du pack fixée, vérifiez l'enroulement par rapport à la courbe de décharge complète. Un bloc de lithium de 24 V peut rester en dessous de 21 V à un état de charge de 20 % sous charge, et l'enroulement doit toujours produire un couple utile à cette tension. Notre famille de motoréducteurs sans balais basse tension est conçue exactement pour cette enveloppe de fonctionnement.
 Moteur à engrenages CC sans balais 24 V pour applications de batteries basse tension Ce moteur à engrenages sans balais de 24 V est enroulé pour maintenir le couple sur toute la courbe de décharge complète d'un bloc de lithium, ce qui convient aux systèmes alimentés par batterie. D'une puissance nominale de 25 à 400 W à 3 000 tr/min avec un couple de 0,08 N·m, il offre une efficacité de 85 à 92 %, prolongeant la durée de fonctionnement par rapport aux alternatives à balais. Voir le produit →
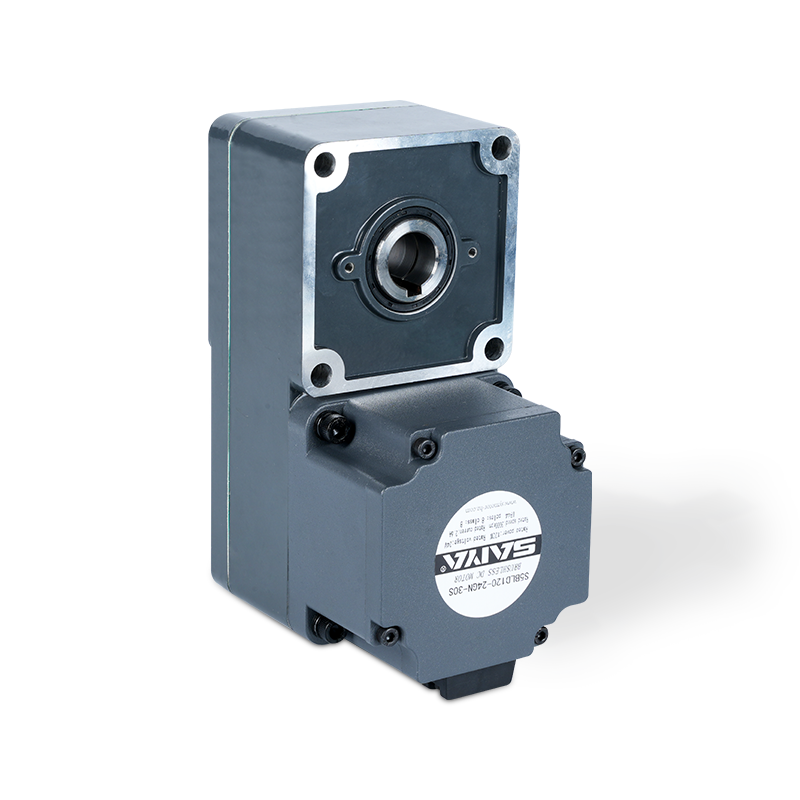 Moteur à engrenages sans balais 48 V avec plage de couple plus élevée Pour les batteries à tension plus élevée, ce moteur à engrenages sans balais de 48 V offre un couple de 0,2 à 1,27 N·m sur 25 à 400 W, maintenant ainsi l'efficacité sur toute la plage de fonctionnement. Sa conception sans balais réduit la maintenance et le bruit, idéale pour l'automatisation et les transmissions de véhicules électriques. Voir le produit →
Moteurs à engrenages CC à balais ou sans balais : là où la durée de fonctionnement de la batterie est décidée
Les moteurs à engrenages CC sans balais restituent plus d’énergie à partir de la même batterie car leur efficacité se maintient sur toute la plage de fonctionnement. Un moteur à engrenages CC à balais culmine généralement entre 70 % et 80 %, tandis qu'une conception sans balais atteint 85 à 92 % dans la même taille de cadre. Sur un pack de 100 Wh, un moteur efficace à 90 % fournit environ 90 Wh à la charge ; un moteur à balais efficace à 72 % fournit 72 Wh, soit un écart de temps de fonctionnement de 18 à 20 % avant que les pertes d'engrenage ne soient incluses.
Moteur à engrenages CC à balais
Le coût inférieur du contrôleur et l’inversion simple rendent les unités à balais attrayantes pour les outils à batterie à cycle court. Les brosses s'usent, génèrent de la poussière et l'efficacité diminue fortement en charge partielle.
Moteur à engrenages CC sans balais
Une efficacité plus élevée, une durée de vie plus longue, des EMI plus faibles et un fonctionnement silencieux sans capteur s'adaptent à un mouvement continu alimenté par batterie. Le coût initial est plus élevé et un contrôleur est obligatoire.
Tendances de rendement typiques pour les motoréducteurs à courant continu de 40 à 120 W dans la plage de 24 à 48 V.
Dans le cas d’un mouvement alimenté par batterie, l’efficacité n’est pas une récompense en termes de fiche technique. Un écart d'efficacité de 15 points se traduit par environ 30 % de chaleur en plus à l'intérieur du boîtier et 15 à 20 % de temps de fonctionnement en moins à la même charge.
Choisissez la boîte de vitesses par type de charge et conditions de choc
L'étage de réduction convertit un moteur rapide à faible couple en couple dont l'application a besoin, mais le type de boîte de vitesses décide de la quantité de ce couple qui survit et de la durée de l'étage. Les réducteurs planétaires répartissent la charge sur plusieurs engrenages planétaires, ce qui augmente la densité de couple, réduit le jeu et améliore la capacité de charge radiale par rapport à un étage droit parallèle du même diamètre. Les unités planétaires à angle droit permettent d'économiser de l'espace dans les ensembles de direction et de levage, mais ajoutent un étage conique ou à vis sans fin avec son propre coût d'efficacité.
| Type de boîte de vitesses | Contrecoup | Charge radiale | Efficacité par étape | Meilleure utilisation de la batterie |
| Éperon, parallèle | 0,5-1,0 degré | Inférieur | 97-98% | Actionneurs légers, faible choc |
| Planétaire | 0,3-0,8 degré | Plus haut | 95-97% | Entraînement AGV, levage, choc |
| Angle droit | 0,5-1,5 degré | Moyen | 90-95% | Direction compacte, ascenseurs |
Les robots et les AGV alimentés par batterie accumulent des milliers de cycles de démarrage, d'arrêt et d'inversion par équipe, de sorte que la capacité de choc compte plus que le couple maximal indiqué dans la fiche technique. Un réducteur planétaire avec un jeu inférieur à 0,8 degré permet également de maintenir un positionnement reproductible lorsque le moteur fonctionne en contrôle de vitesse ou de position. Un moteur à engrenages planétaires sans balais compact de 42 mm constitue un point de départ pratique pour les robots à batterie de puissance moyenne.
Dans la robotique à batterie, l'indice de choc de la boîte de vitesses détermine davantage la durée de vie que le nombre de couple maximal du moteur. Une platine planétaire avec un jeu inférieur à 0,8 degré préserve la répétabilité du positionnement sur des milliers de cycles.
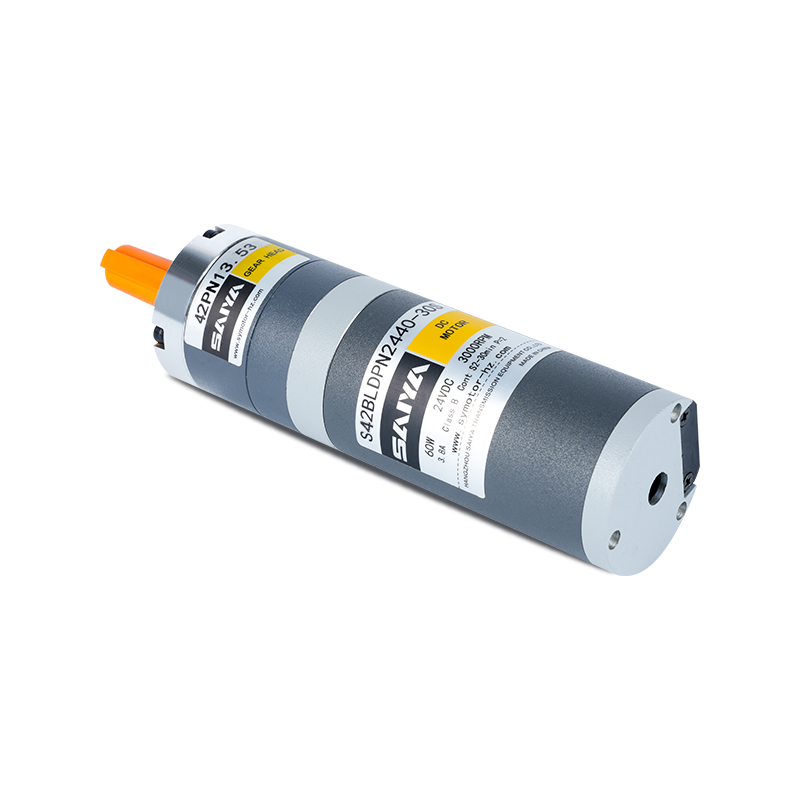 Moteur à engrenages planétaires sans balais de 42 mm avec de larges rapports de réduction Ce moteur planétaire compact sans balais de 42 mm offre des rapports de réduction de 3,7 à 307,54, permettant un contrôle précis de la vitesse et du couple pour les robots et les AGV. Avec un couple nominal de 0,048 N·m et un faible jeu, il convient aux cycles marche-arrêt et aux mouvements à commande de position. Voir le produit →
Vérifiez le cycle de service, l'augmentation de la température et la température ambiante réelle
Un moteur évalué pour un service continu S1 à une température ambiante de 40 °C subira un déclassement à l'intérieur d'un boîtier de batterie scellé qui atteint 55 °C. La plupart des actionneurs alimentés par batterie fonctionnent en service de courte durée S2 ou intermittent S3, et la valeur nominale définit la durée pendant laquelle le couple complet peut être maintenu avant que l'enroulement ne dépasse la limite de la classe d'isolation. Confirmez la classe d'isolation, généralement la classe F à 155°C, et l'échauffement autorisé sur la fiche technique.
Un moteur à courant continu à aimant permanent fonctionne à une vitesse à vide proportionnelle à la tension et développe un couple de décrochage proportionnel au courant. L'affaissement de la batterie réécrit les deux valeurs en temps réel.
Lorsqu'un pack 24 V tombe à 21 V à un état de charge de 20 %, la vitesse et le couple disponible chutent d'environ 12 %. Spécifiez le moteur pour l'extrémité inférieure de la courbe de décharge plutôt que pour la tension de repos, et enregistrez le courant à rotor bloqué ainsi que le courant nominal en fonction du dimensionnement du connecteur d'entraînement et du fusible.
85-92% Efficacité maximale typique sans balais
20,8 à 5,2 A Courant pour 250 W de 12 V à 48 V
10 000-20 000 heures Sans balais service life in continuous duty
10:1 Exemple de rapport de transmission, sortie de 0,3 à 3,0 Nm
Une liste de contrôle de sélection alimentée par batterie pour les moteurs à engrenages CC
Utilisez cette séquence lorsque vous comparez des devis ou examinez une proposition d'un fournisseur. Il détecte la plupart des erreurs de dimensionnement et de compatibilité avant le prototypage.
- Convertissez le couple de charge de fonctionnement et la vitesse maximale en valeurs de l'arbre moteur en utilisant le rapport de boîte de vitesses, puis ajoutez 15 à 20 % de marge.
- Verrouillez l'architecture de la batterie et confirmez que l'enroulement du moteur correspond à l'extrémité inférieure de la courbe de décharge.
- Choisissez le sans balai lorsque la durée de fonctionnement, le bruit ou la durée de vie déterminent les spécifications ; choisissez le brossé au premier coût et un simple contrôleur compte plus.
- Sélectionnez une boîte de vitesses qui supporte les chocs et les charges radiales sans forcer un moteur plus gros.
- Vérifiez le cycle de service par rapport à la classe thermique du moteur à la température ambiante réelle de l'enceinte.
Si une exigence n'est toujours pas claire après ces vérifications, partagez le profil de charge et les spécifications de la batterie avec notre équipe d'ingénieurs pour un examen des spécifications du moteur avant l'outillage ou l'échantillonnage.
FAQ sur les moteurs à engrenages CC alimentés par batterie
Quelle est l’erreur la plus courante lors de la sélection d’un motoréducteur à courant continu pour les équipements à batterie ?
Dimensionnement par couple maximal au lieu d'une charge continue. Un bref pic de démarrage peut être géré par une masse thermique et une boîte de vitesses légèrement plus grande, mais un fonctionnement continu proche du couple de décrochage dépassera les limites thermiques, raccourcira la durée de vie des balais et videra la batterie plus rapidement que ne le suggère l'estimation de l'autonomie.
Combien de temps un motoréducteur à courant continu sans balais fonctionnera-t-il avec la même batterie ?
Le temps d’exécution évolue presque directement avec une efficacité moyenne. À 85-92 % sans balais contre 70 à 80 % avec balais, attendez-vous à 12 à 20 % de temps de fonctionnement en plus avec le même pack, ainsi qu'à moins de chaleur perdue à l'intérieur du boîtier de batterie scellé.
Dois-je choisir un moteur 24 V ou 48 V pour un entraînement AGV ?
Utilisez 24 V pour les AGV compacts jusqu'à environ 250 W où le BMS et le câblage restent petits. Passez à 48 V au-dessus d'environ 250 W pour réduire de moitié le courant, réduire la taille des conducteurs et simplifier la gestion des batteries à plus forte puissance.
Ai-je besoin d’un réducteur planétaire pour une application alimentée par batterie ?
Les étages planétaires sont la solution par défaut la plus sûre pour les applications de batterie start-stop, marche arrière et chargées par choc, car ils répartissent la charge sur plusieurs engrenages. Si le travail est fluide et continu, un motoréducteur à arbres parallèles avec un rapport inférieur peut être plus rentable.
Produits connexes
-
Ce moteur à engrenage AC à induction 6W est un petit moteur efficace, compact et fiable adapté à une large gamme d'applications industrielles et ménagères. Cadre Motor 60 mm x 60 mm, ce qui fa...
Voir les détails -

Le moteur de la gueule DC Brush 6W est conçu pour l'efficacité et la polyvalence, adaptés à diverses applications. Avec une taille de cadre compacte de 60 mm x 60 mm, il s'adapte parfaite...
Voir les détails -
Le moteur de vitesse DC Brush 10W Brush offre des performances et une adaptabilité élevées, pour une gamme d'applications industrielles et amateurs. Avec une taille de trame de 60 mm x 60 mm, ...
Voir les détails -

Le moteur d'engrenage sans balais 24 V est un moteur polyvalent et efficace conçu pour une gamme d'applications. Avec des dimensions allant de 60 mm x 60 mm à 104 mm x 104 mm, ce moteur p...
Voir les détails -

Le moteur à engrenage planétaire brossé de 32 mm est une solution compacte et efficace conçue pour diverses applications nécessitant un couple élevé et un contrôle précis. Avec un diamètre de 32 mm...
Voir les détails -
Le moteur à engrenage planétaire de 42 mm est un composant polyvalent et efficace largement utilisé dans diverses applications nécessitant un couple et un contrôle de vitesse précis. Avec un couran...
Voir les détails -

Le moteur à engrenage planétaire sans balais de 32 mm est une solution compacte haute performance idéale pour les applications nécessitant une efficacité et une fiabilité. Fonctionnant à une tensio...
Voir les détails -

Le moteur planétaire sans balais de 42 mm est un produit moteur à haute efficacité qui est largement utilisé dans divers scénarios nécessitant une transmission de précision. Le courant nominal de c...
Voir les détails -

Les boîtes de vitesses de la série SPE, gamme de taille de bride avec des modèles 40, 60, 80, 120 et 160, sont conçues pour fournir des solutions de transmission de puissance efficaces et robustes....
Voir les détails -
La série SPF est avec des brides de sortie carrée, pour s'adapter aux dimensions de 40 mm à 160 mm. Ces brides sont conçues pour exceller dans diverses applications industrielles, offrant des ...
Voir les détails -

Le moteur à engrenage planétaire brossé de 52 mm est une solution compacte et efficace conçue pour diverses applications nécessitant un couple élevé et un contrôle précis. Avec un diamètre de 52 mm...
Voir les détails -

Le moteur à engrenage planétaire de 62 mm est un composant polyvalent et efficace largement utilisé dans diverses applications nécessitant un couple et un contrôle de vitesse précis. Avec un couran...
Voir les détails
Coordonnées
- TEL: 0086-0571-86951513 / 86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Bureau: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Salle 2201, Wanyin Building, Hangzhou City, Province du Zhejiang
- Factory: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: N ° 35 Bâtiment, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Chine
Lien rapide
PRODUIT
Si vous êtes intéressé
Dans nos produits,
Veuillez nous consulter
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Fournisseurs de moteurs de réduction de vitesse personnalisés
